2020년 2~3월, 미국 현장에서 Lenze 9400 시리즈로 압연·슬리터·와인더 라인을 잡았던 기록이다. 두 번 건너갔고, 돌아와서도 원격으로 붙었다.
축 구성과 동기
라인은 Mill #1~#6, Pinch Roll, Slitter, Winder #1·#2 로 이어진다. 소재가 한 줄로 지나가므로 모든 축이 같은 선속도를 지켜야 한다. 하나만 어긋나도 소재가 늘어나거나 접힌다.
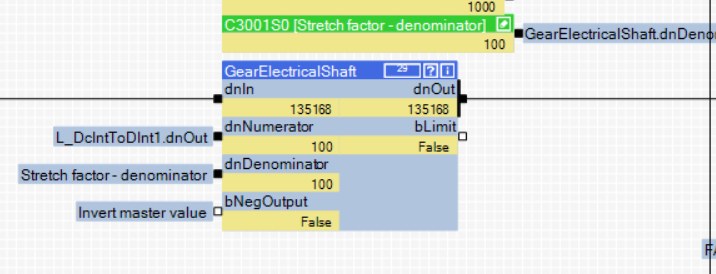
동기는 기어비를 1:1 로 두고 GearElectricalShaft 의 스트레치 팩터
(C3001)로 비율을 맞췄다. 기어비에 직접 손대는 것보다 현장에서 다루기
쉽고, 마스터 RPM 과 슬레이브 RPM 의 관계를 계산식 그대로 검증할 수 있다.
모터 동정과 소음
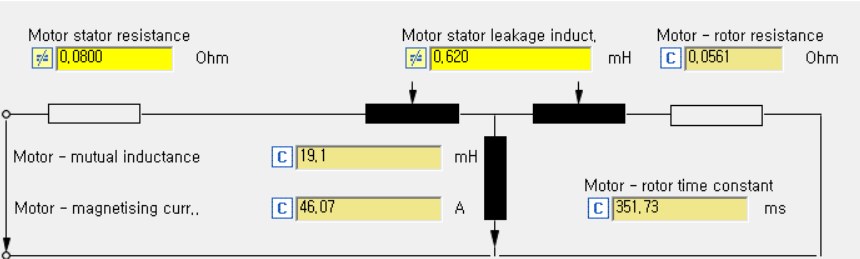
축마다 Motor DetermineParameter 를 돌려 고정자 저항, 누설·상호 인덕턴스,
회전자 시정수를 자동으로 뽑았다. 이 값이 맞아야 전류 제어가 안정된다.
Roll #3 에서 고주파 소음이 났다. C173 을 500 V, C174 를
350 V 로 낮추니 사라졌다. 나머지 축은 전류 게인으로 잡았다 — Roll #1 은 1.0,
#5 는 1.2, #4 는 0.3 까지 내렸다. 툴이 자동 계산한 값이 늘 정답은 아니다.
통신과 팔로잉 에러
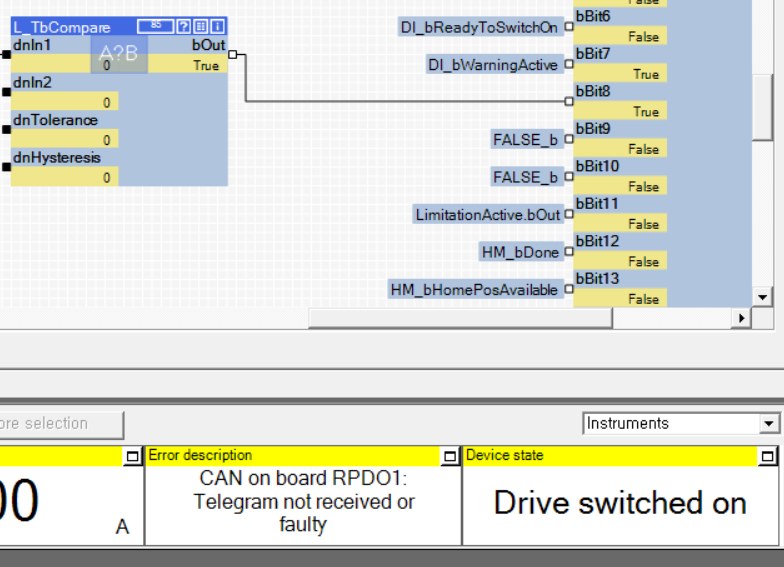
트리밍 모터가 CAN 알람을 냈다. 원인은 제어가 아니라 배선이었다. OUT 으로 들어간 선을 IN 으로 바꾸니 끝났다. 현장에서 반나절을 쓴 문제가 대개 이런 것이다.
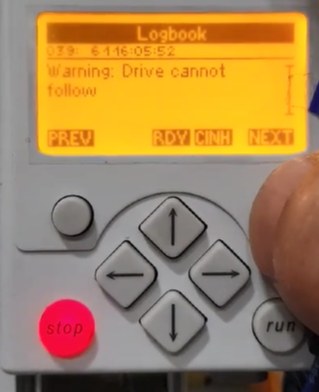
Drive cannot follow 는 지령을 따라가지 못한다는 뜻이다. 핀치롤에서
반복되길래 팔로우 허용 범위를 50 에서 200 으로 넓혔다. 근본 해결은 아니지만,
라인을 세우지 않고 원인을 좁혀 갈 수 있게 된다.
와인더 텐션
감는 일은 도는 일과 다르다. 지름이 계속 변하기 때문이다.
n = v / (π · D) — 회전수
M = F · D / 2 — 지령 토크
v 는 라인 속도, D 는 롤의 현재 지름, F 는 장력이다. 소재가 감길수록 D 가 커지므로, 같은 선속도를 지키려면 회전수를 지름에 반비례해 줄여야 하고, 같은 장력을 지키려면 토크를 지름에 비례해 키워야 한다. 두 식이 서로 반대 방향으로 움직이는 셈이다.
그래서 센터 와인더 제어의 핵심은 “지금 지름이 얼마인가” 하나로 모인다. 9400 은 라인 속도와 와인더 회전수로 D 를 실시간 역산한다. 이 값이 틀어지면 장력도 속도도 함께 틀어진다. 아래 증상들은 대부분 여기서 비롯됐다.
| 증상 | 조치 |
|---|---|
| 초반에 우는 소리 | 공칭 장력 3,000 N → 6,000 N |
| 중간에 멈춤 | 라인 스피드 오프셋 50 % → 25 % |
| 지름 보상이 멎음 | Tension_Mode OFF + bEnableWinder ON |
| 미터 카운터 오차 | 오차가 일정한 10 % 라 그만큼 시프트 |
프릭션 보상은 속도 제어 모드에서만 동작한다. 65 단계로 보상치를 자동 계산해 커브를 만든다. 이 사실을 모르고 토크 모드에서 돌려 한참을 헤맸다. 튜닝은 라인이 서는 밤에 했다.
마지막 며칠은 한국에서 원격으로 붙었다. 와인더 2번 지령 토크를 절반으로 낮춰 감아 보라 했더니 잘 감겼다고 했다. 현장을 떠난 뒤에도 일은 이어진다.
답글 남기기